Tóm tắt
Mất cân bằng động của rotor là nguyên nhân phổ biến gây rung động và tiếng ồn, ảnh hưởng trực tiếp đến hiệu suất và độ bền của thiết bị quay. Nghiên cứu này được thực hiện nhằm kiểm chứng hiệu quả của phương pháp hệ số ảnh hưởng trong cân bằng động rotor cứng. Phương pháp dựa trên thực nghiệm, với các phép đo dao động và phân tích tín hiệu bằng biến đổi Fourier rời rạc để loại bỏ nhiễu, từ đó xác định chính xác biên độ và pha dao động. Thí nghiệm trên rotor hai mặt cho thấy tỷ lệ giảm mất cân bằng đạt trên 95%, thỏa mãn tiêu chuẩn ISO 1940/1 ở cấp chất lượng G2.5. Kết quả chứng minh phương pháp hệ số ảnh hưởng có độ tin cậy cao, dễ áp dụng và phù hợp làm quy trình chuẩn trong cân bằng động rotor.
Từ khóa: Giảm dao động, cân bằng động rotor, phương pháp hệ số ảnh hưởng, mất cân bằng còn lại cho phép, biến đổi Fourier rời rạc.
Ngày nhận bài: 24/6/2026; Ngày sửa chữa: 18/7/2026; Ngày duyệt đăng: 22/7/2026.
Evaluation of Rotor Dynamic Unbalances According to ISO 1940/1 Standard by Vibration Experiment
Abstract
Rotor mass unbalance is a common cause of vibration and noise, directly affecting the efficiency and durability of rotating machinery. This study aims to validate the effectiveness of the influence coefficient method for balancing rigid rotors. The method relies on experimental data, using vibration measurements and signal analysis with Discrete Fourier Transform to eliminate noise and accurately determine amplitude and phase. Experiments on a two-plane rotor demonstrated that unbalance reduction exceeded 95%, meeting ISO 1940/1 balance quality grade G2.5. The results confirm that the influence coefficient method is highly reliable, easy to apply, and suitable as a standard procedure for rotor dynamic balancing.
Key words: Vibration reduction, dynamic balancing, influence coefficient method, permissible residual unbalance, Discrete Fourier Transform.
JEL Classifications: E01, O13, F64, Q55.
1. Giới thiệu
Mất cân bằng khối lượng thường là nguyên nhân chính gây ra rung động trong thiết bị quay, nơi các lực do mất cân bằng này sẽ kích thích kết cấu, máy móc, phương tiện vận tải... Thực tế, rotor mất cân bằng gây ra lực ly tâm tuần hoàn, truyền rung động qua ổ trục và kết cấu, từ đó phát sinh tiếng ồn cơ học. Tác động của rung động cũng làm hao mòn, giảm hiệu suất, vận hành sai hoặc thậm chí gây ra những hư hỏng không thể khắc phục cho thiết bị nói chung. Mục đích của việc cân bằng rotor là phân bố lại khối lượng của rotor sao cho lực ly tâm do mất cân bằng tác động lên ổ trục được giảm thiểu. Tuy nhiên, mục tiêu này chỉ có thể đạt được ở một mức độ nhất định, vì ngay cả sau khi cân bằng, mất cân bằng dư vẫn sẽ tồn tại.
Tiêu chuẩn ISO 1940/1 về lượng mất cân bằng còn lại cho phép đưa ra các yêu cầu về chất lượng cân bằng cho rotor cứng, nhằm xác định giới hạn mất cân bằng cho phép dựa trên khối lượng rotor, tốc độ quay và cấp chất lượng cân bằng (Balance Quality Grade). Việc áp dụng tiêu chuẩn này trong thực nghiệm hay trên các thiết bị cân bằng động chuyên dùng giúp đánh giá chính xác mức độ mất cân bằng và đảm bảo rotor vận hành an toàn. Nếu cân bằng động chi tiết quay đúng sẽ giúp cải thiện đáng kể tình trạng rung động và tiếng ồn của thiết bị có chi tiết quay nói chung.
Trong nghiên cứu này, phương pháp hệ số ảnh hưởng (Influence Coefficient Method) [1], [2] được sử dụng để xác định và hiệu chỉnh mất cân bằng, sau đó đối chiếu kết quả với tiêu chuẩn ISO 1940/1. Để đánh giá mất cân bằng động của rotor theo tiêu chuẩn ISO 1940/1 bằng thực nghiệm dao động trên máy cân bằng động hay thiết bị đo dao động hiện trường, cần đo dao động của rotor khi quay, xác định lượng mất cân bằng, rồi so sánh với giới hạn cho phép theo cấp chất lượng cân bằng (theo thang G) mà ISO 1940/1 quy định.
2. Cơ sở lý thuyết và phương pháp nghiên cứu
2.1. Cân bằng động rotor
Cân bằng động rotor có thể được xem xét theo hai cách khác nhau: Trên máy cân bằng và tại hiện trường [3]. Khi rotor có thể tháo rời khỏi máy mà nó là một phần, việc cân bằng có thể được thực hiện trên một bệ chuyên dụng cho mục đích này, còn gọi là máy cân bằng động. Theo cách này, rotor được cân bằng trên các gối đỡ của nó ở tốc độ quay định trước. Cân bằng tại hiện trường cũng là giải pháp thực tế cho việc cân bằng rotor, nhưng cần thực hiện tối thiểu một số lần chạy thử.
2.1.1. Mặt phẳng cân bằng
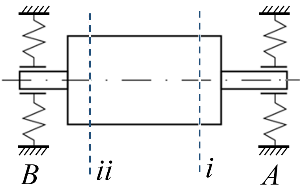
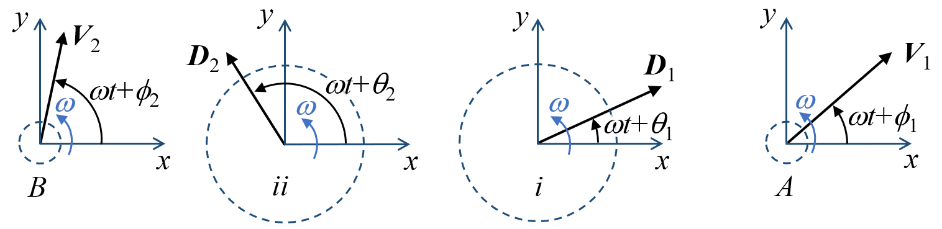
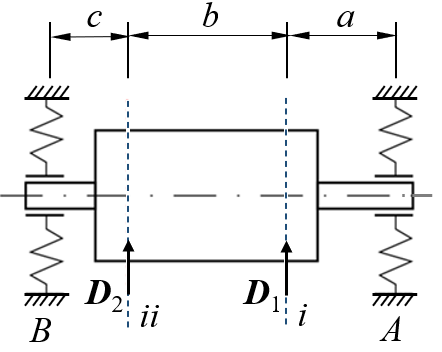
Máy cân bằng động đo lượng mất cân bằng ở hai mặt phẳng nơi rotor được đỡ thường là bằng ổ trục. Tuy nhiên, việc hiệu chỉnh mất cân bằng lại được thực hiện ở những vị trí khác, nơi thuận tiện để thêm hoặc bớt khối lượng [4]. Các mặt phẳng đo này được gọi là mặt phẳng đo, trong khi các vị trí thực hiện hiệu chỉnh được gọi là mặt phẳng hiệu chỉnh hoặc mặt phẳng cân bằng. Xét hệ thống trong Hình 1: Gồm một rotor cứng đặt trên hai ổ trục đàn hồi A và B. Có hai mặt phẳng cân bằng i và ii, tại đó có thể thực hiện các hiệu chỉnh khối lượng cần thiết để triệt tiêu dao động tại các ổ trục.
2.1.2. Tỉ lệ giữa mất cân bằng động và dao động
Quá trình cân bằng yêu cầu phải xác định độ mất cân bằng tại các mặt phẳng hiệu chỉnh, sau đó gắn các đối trọng cần thiết để giảm dao động tại các ổ trục. Việc này có thể thực hiện dựa trên kết quả phân tích tín hiệu dao động nhờ hai cảm biến dao động và một cảm biến pha (phasor). Thiết bị thường dùng nhất để đo dao động trong máy cân bằng là cảm biến lực áp điện, cho tín hiệu điện tỷ lệ với dao động. Tín hiệu này có thể dễ dàng được khuếch đại và phân tích. Các đại lượng dao động thường được biểu diễn dưới dạng điện áp V1,2 và được đo nhờ các cảm biến dao động tích hợp trong ổ trục A và B. Nếu giả thiết hệ điện - cơ này tuyến tính, thì V1,2 tỷ lệ thuận với độ mất cân bằng.
Biểu diễn theo số phức (biên độ và pha) các đại lượng sau:
D1,2 - Mất cân bằng ban đầu tại các mặt phẳng hiệu chỉnh i, ii;
V1,2 - Dao động đo được tại các gối đỡ A, B.
Các lượng mất cân bằng ban đầu D1,2 tạo ra dao động tương ứng tại hai mặt phẳng A, B và sinh ra các điện áp tỉ lệ V1,2 được đo bằng các cảm biến (Hình 2).
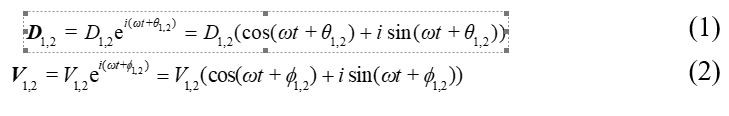
Với độ lớn lượng mất cân bằng:
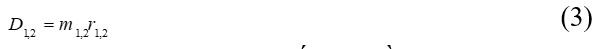
Trong đó: m1,2, r1,2 - Khối lượng mất cân bằng và bán kính tương ứng; q1,2- Các góc pha mất cân bằng; f1,2 - Các pha của điện áp tỉ lệ, w - Vận tốc góc của rotor (vận tốc cân bằng động).
Lưu ý rằng V1,2 đo được tại các gối đỡ được biểu diễn theo phương ngang, do bản chất của phép đo dao động tại gối đỡ. Nó tương ứng với phần thực của V1,2 :
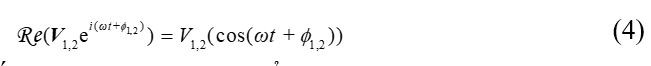
Tương tự, lượng mất cân bằng thử bằng cách đặt một khối lượng thử trên mặt phẳng i hoặc ii tại bán kính đã chọn trước cũng được biểu diễn như sau:
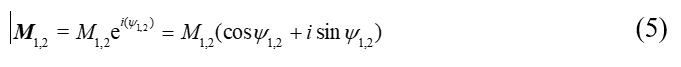
Với độ lớn lượng mất cân bằng thử:

(6)
Trong đó:

2.2. Đo dao động
Máy cân bằng gối cứng về bản chất là một hệ cơ học đàn hồi, gắn với vật quay cần được cân bằng. Khi quay, rotor tạo ra lực ly tâm đóng vai trò như lực kích thích tác động lên hệ đàn hồi. Nhờ hệ thống đo tích hợp với các cảm biến dao động và cảm biến pha (phasor), các đặc tính dao động của hệ thống như tần số quay, biên độ, pha được xác định.
2.2.1. Băng thử cân bằng động
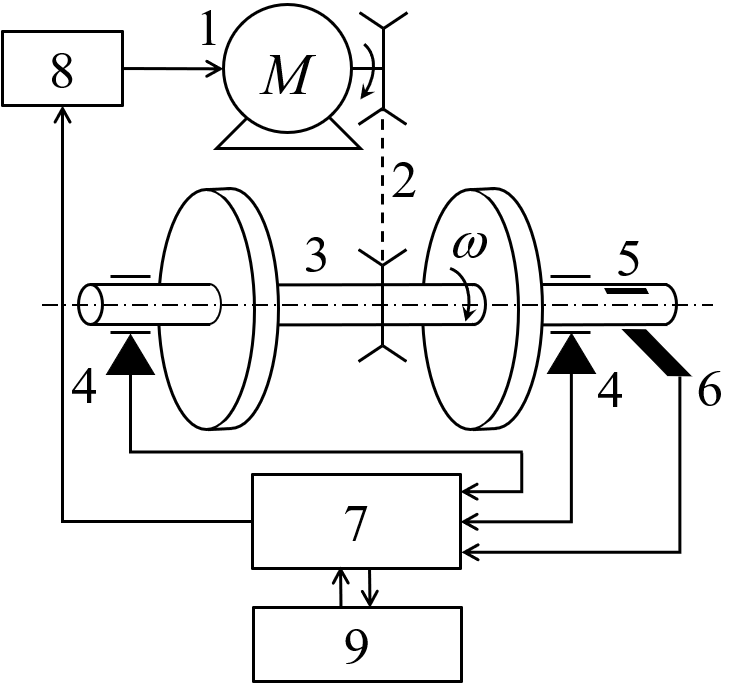
Sơ đồ điển hình của băng thử cân bằng động chính là một máy cân bằng gối cứng được thể hiện trong Hình 3. Rotor (3) được lắp trên 2 gối đỡ dao động có tích hợp 2 cảm biến dao động bên trong (4). Động cơ điện M (1) quay rotor nhờ truyền động bằng dây đai (2). Pha chính của rotor được xác định bởi đĩa pha có gắn vạch tham chiếu (5) và cảm biến pha (6). Cảm biến này cũng được dùng để đo tốc độ quay. Các tín hiệu dao động đo từ gối đỡ và tín hiệu pha được xử lý theo thời gian thực bởi bộ phân tích (9) thông qua bộ thu nhận dữ liệu cũng như bộ điều khiển (7) Tốc độ rotor được điều khiển thông qua bộ biến tần (8) dựa trên tốc độ quay đo được từ (6).
2.2.2. Biến đổi Fourier rời rạc lọc nhiễu
Trong tín hiệu, luôn tồn tại các loại nhiễu như thành phần DC, các bậc hài cao, nhiễu ngẫu nhiên… điều này có thể làm cho phép đo dao động trở nên thiếu chính xác (Hình 4, phía trên). Do đó, cần loại bỏ nhiễu từ nguồn bằng cách trích xuất thành phần cơ bản của tín hiệu dao động tương ứng với tần số quay của rotor. Phương pháp biến đổi Fourier rời rạc (Discrete Fourier Transform, DFT) có thể được sử dụng để loại bỏ hiệu quả các tín hiệu hài ở tần số cao, tức là lọc chúng ra. DFT có thể hoạt động như một bộ lọc số và đã được áp dụng cho tín hiệu để đạt kết quả tối ưu. DFT là phép biến đổi xử lý tín hiệu rời rạc hữu hạn theo thời gian và một số hữu hạn (rời rạc) các tần số [5], [6].
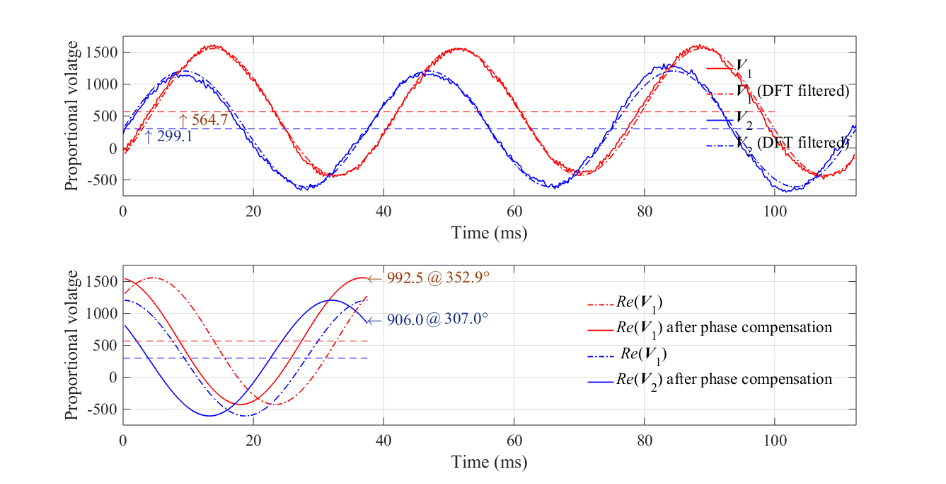
Các điện áp tỷ lệ V1,2 thường đi kèm với nhiễu và cần được loại bỏ bằng một bộ lọc nhiễu thích hợp. DFT của N điểm của N mẫu x [n] đo trong thời gian thực cho phép tính toán biên độ và pha của tín hiệu dao động tại tần số quay cân bằng. Nó cũng đóng vai trò như một bộ lọc nhiễu khi chỉ lấy {V1,2}k=1, tức là chỉ giữ lại tín hiệu ở tần số cơ bản (w1 = 2p/T) trong cùng điều kiện được ghi nhận. Nói cách khác, ta có thể khôi phục lại dãy gốc x [n] nhưng không còn nhiễu, vì chỉ thành phần cơ bản của tín hiệu dao động tương ứng với tần số quay của rotor được trích xuất. Ngoài ra, việc đo pha là rất quan trọng trong cân bằng rotor [7]. Luôn tồn tại độ lệch pha (sự khác biệt pha) giữa tín hiệu dao động ở tần số cơ bản và dấu mốc tham chiếu xác định trên trục. Các giá trị lệch pha này có thể được xác định thực nghiệm bằng cách sử dụng một rotor thử (được xem như rotor mất cân bằng tự do) với một dấu mốc tham chiếu trên đó. Pha của mỗi thành phần hài cũng có thể được tính bằng công thức [5], do đó cũng áp dụng cho tần số cơ bản, tức là tần số quay cân bằng.
Lưu ý rằng việc dịch pha của V1,2 đi 90° có nghĩa là chỉ lấy phần thực Re (V1,2), tức là chỉ xét thành phần ngang của tín hiệu. Sau khi bù độ lệch pha, ta thu được biên độ và pha cuối cùng trên mỗi mặt phẳng đo (Hình 4, phía dưới). Có thể nhận thấy rằng khi bộ lọc DFT được áp dụng, ảnh hưởng của thành phần DC, các bậc hài cao và nhiễu ngẫu nhiên đã được loại bỏ.
2.3. Phương pháp Hệ số ảnh hưởng
Ý tưởng chính của phương pháp Hệ số ảnh hưởng (Influence Coefficient method) là sử dụng một lần chạy tham chiếu với rotor ở cấu hình ban đầu và thêm hai lần chạy thử với khối lượng thử gắn vào rotor tại mỗi mặt phẳng cân bằng để tạo ra các hệ số ảnh hưởng [2], [4], [8], [9]. Mối quan hệ giữa các mất cân bằng ban đầu, khối lượng thử tại các mặt phẳng cân bằng và lực dao động tương ứng tại các mặt phẳng đo được thiết lập bởi phương pháp Hệ số ảnh hưởng đề xuất. Khi cân bằng rotor trên các gối đỡ, cần đồng thời đo dao động tại hai gối đỡ dưới tác động của mất cân bằng ban đầu ở cả hai mặt phẳng cân bằng, sau đó với khối lượng thử. Mô hình rotor cứng liên hệ dao động đo được V12 với các mất cân bằng Di và mất cân bằng thử Mi trong những lần thử liên tiếp. Bằng cách giả thiết tính tuyến tính của hệ thống, có thể viết mối quan hệ tỷ lệ giữa dao động đo tại các ổ trục và các mất cân bằng, có hoặc không có khối lượng thử tại mỗi mặt phẳng cân bằng.
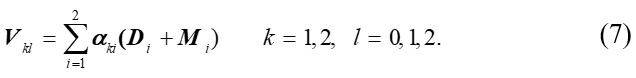
Trong đó:
Vkl là ký hiệu dao động đo được tại gối đỡ thứ k trong lần thử thứ l, với giá trị l = 0 tương ứng với lần thử rotor ở cấu hình ban đầu (có mất cân bằng ban đầu), tức là lần chạy đầu tiên và không có khối lượng thử gắn trên rotor; giá trị l = 1, 2 tương ứng với trường hợp rotor có mất cân bằng ban đầu cùng với khối lượng thử gắn lần lượt tại mặt phẳng cân bằng i và ii.
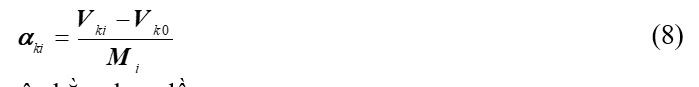
aki là ký hiệu các hệ số ảnh hưởng phức (complex ICs), thể hiện mối quan hệ tỷ lệ giữa mất cân bằng và dao động mà nó gây ra. Cần lưu ý rằng aki là các hàm của tốc độ quay và phụ thuộc vào đặc tính của hệ thống.
Ba lần thử liên tiếp được thực hiện như sau:
Bước 1. Rotor ở cấu hình ban đầu, với các mất cân bằng D1, D2 cần được xác định tại các mặt phẳng i và ii. Dao động V10, V20 được ghi lại tại các gối đỡ A và B.
Bước 2. Một khối lượng thử M1 được gắn vào mặt phẳng i; dao động V11,V21 được ghi lại tại các gối đỡ A và B.
Bước 3. Một khối lượng thử M2 cuối cùng được gắn vào mặt phẳng ii sau khi tháo M1 và các dao động được ghi lại tại các ổ trục A và B.
Các quan hệ trong phương trình (7) cho phép tính toán tất cả mọi hệ số ảnh hưởng và các mất cân bằng D1,2. Nếu dao động Vkl - Vk0 chỉ do các khối lượng thử gây ra, sẽ thu được:
Giải hệ phương trình cho D1,2 sẽ cho ra các giá trị mất cân bằng ban đầu:
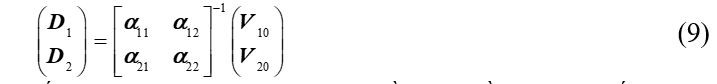
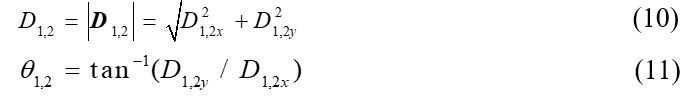
Những biểu thức thu được cho các mất cân bằng cho thấy việc xác định thực nghiệm cần có 3 lần đo liên tiếp dao động tại các mặt phẳng A và B, trước và sau khi gắn hai khối lượng thử. Độ lớn của các mất cân bằng với các góc pha hoặc góc vị trí tương ứng của chúng, lần lượt là D1,2 và q1,2 có thể được tính theo công thức:
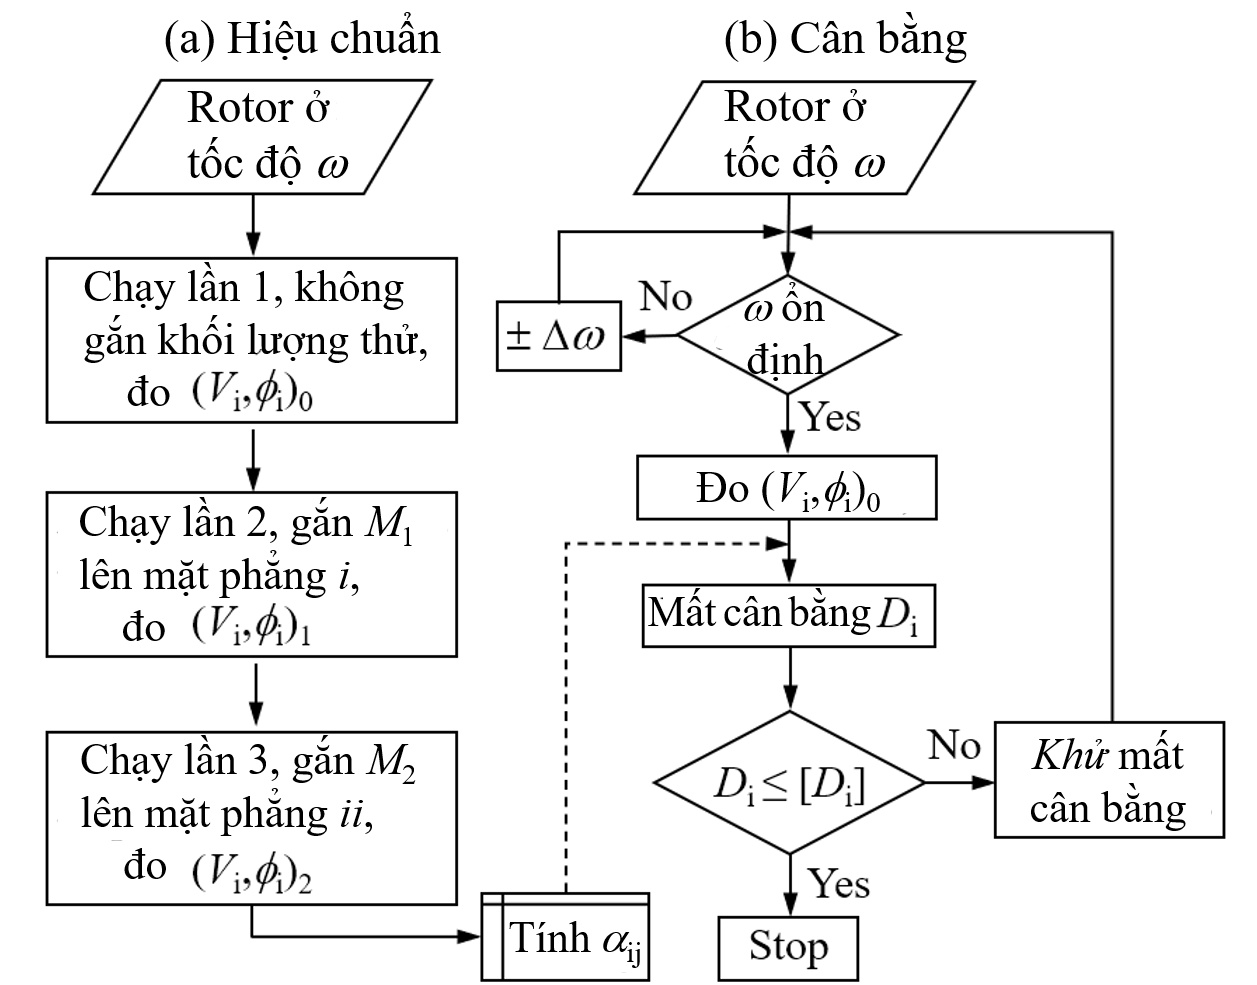
Các khối lượng hiệu chỉnh cần được thêm vào các mặt phẳng hiệu chỉnh phụ thuộc vào bán kính r1,2 đã chọn trước, do đó m1,2 = D1,2/r1,2 tại các góc q1,2 + 1800 như là các đối trọng. Quy trình cân bằng cho rotor hai mặt phẳng dựa trên phương pháp này được minh họa trong Hình 5 với hai giai đoạn riêng biệt: Hiệu chuẩn (a): Tiến hành các phép đo với khối lượng thử để xác định hệ số ảnh hưởng; Cân bằng trực tiếp (b): Tính toán và gắn khối lượng hiệu chỉnh nhằm triệt tiêu mất cân bằng ban đầu.
3. Kết quả và thảo luận
3.1. Thiết lập thí nghiệm
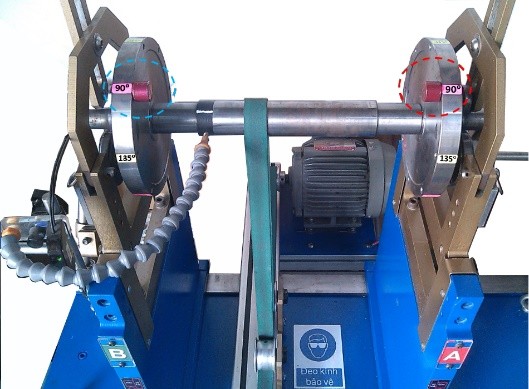
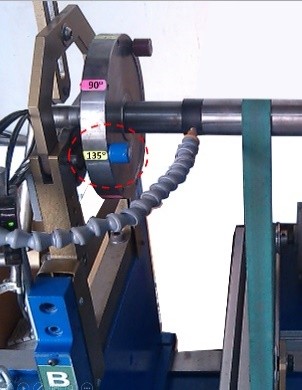
Các thí nghiệm nhằm tạo ra hệ số ảnh hưởng được thực hiện trên bệ thử cân bằng động HnB75B. Thiết bị này được phát triển để thực hiện việc cân bằng rotor một cách dễ dàng và chính xác, tương tự như một máy cân bằng động dẫn động bằng dây đai thực tế. Một rotor dài và cứng được đỡ trên các ổ trục của nó và được dẫn động bởi một động cơ (Hình 6), tốc độ quay của động cơ có thể được điều khiển như minh họa trong Hình 3. Biên độ, pha dao động được xác định bằng phân tích DFT, áp dụng cho phép đo dao động ở mỗi lần chạy thử, có hoặc không có khối lượng thử. Sau đó, dựa trên các hệ số ảnh hưởng, các khối lượng hiệu chỉnh để loại bỏ dao động ban đầu được tính toán. Tất cả thí nghiệm đều được thực hiện ở cùng một tốc độ quay.
(a)
(b)
(c)
Hình 6. Rotor mẫu với hai khối lượng mất cân bằng ban đầu (a) và với 1 khối lượng thử (b) được gắn trên bệ thử HnB75B giữa hai gối đỡ (c)
Cài đặt thông số:
- Kích thước rotor (Hình 6, c): a = 50 mm, b = 300 mm, c = 50 mm;
- Bán kính gắn khối lượng thử, khối lượng khử mất cân bằng: r = 85 mm;
- Thông số hệ thống đo dao động: số mẫu lấy/lần đo: N = 512; tốc độ lấy mẫu: fsamp = 3 kHz;
- Tốc độ cân bằng: 1.200 vòng/phút;
- Khối lượng thử (M): 20 g;
- Giá trị mất cân bằng còn lại cho phép tối đa trên mỗi đơn vị khối lượng rotor [g×mm/kg], hay còn gọi là dung sai cân bằng, theo tiêu chuẩn ISO 1940/1 [10] ở cấp chất lượng cân bằng G2.5, với tốc độ vận hành 1.200 vòng/phút.
Dung sai [D] = Trọng lượng rotor [kg] * Cấp chất lượng (G) * 9549 /Tốc độ vận hành [vòng/phút]
= 15 * 2.5 * 9549 /1200 = 19.89 g*mm/kg (cho cả hai mặt).
Mỗi mặt của rotor có khối lượng 15 kg tại bán kính r = 85 mm sẽ có khối lượng mất cân bằng cho phép tối đa: [m] = ([D] *15/85)/2 = 1.76 g.
Quy trình thu thập dữ liệu thực nghiệm như sau:
1. Gắn 2 khối lượng mất cân bằng ban đầu lên 2 mặt phẳng i và ii của rotor thử nghiệm (Hình 6, a): 20 g, tại cùng bán kính r = 85 mm.
2. Trong mỗi lần chạy thử, tiến hành đo dao động tại các vị trí gối đỡ tương ứng với (1) Mất cân bằng ban đầu ( ); (2) Mất cân bằng ban đầu kèm khối lượng thử tại mặt phẳng i ((M1, y1); (3) Mất cân bằng ban đầu kèm khối lượng thử tại mặt phẳng ii (M2, y2), sau đó, tính toán biên độ và pha dao động dựa theo phân tích DFT.
3.2. Hệ số ảnh hưởng và lượng mất cân bằng
Dữ liệu dao động thí nghiệm của 3 phép thử (TEST #1-3), cùng với 3 kết quả chạy thử liên tiếp ở cùng tốc độ quay 1200 vòng/phút (RPM) được trình bày trong Bảng 1.
Bảng 1. Kết quả đo dao động và khối lượng khử mất cân bằng
|
TEST |
Lần thử |
Mất cân bằng ban đầu tại r = 85 mm |
Khối lượng thử |
Biên độ và pha dao động trên mặt phẳng đo A và B |
Khối lượng khử mất cân bằng và còn lại |
|||
|
|
|
 |
 |
 |
 |
 |
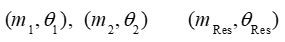 |
|
|
|
1 |
20gÐ 0° |
20gÐ 0° |
- |
2568.2Ð0.3° |
3027.9Ð0.2° |
_ |
|
|
#1 |
2 |
20gÐ0° |
20gÐ0° |
20gÐ135° |
1857.4Ð55.2° |
2708.2Ð7.4° |
||
|
|
3 |
20gÐ0° |
20gÐ0° |
20gÐ225° |
2263.9Ð353.1° |
2135.3Ð303.5° |
9.94gÐ180.4°, 19.46gÐ180.2° |
0.15gÐ66.5°, 0.54gÐ-7.2° |
|
|
1 |
20gÐ 0° |
20gÐ 0° |
- |
2568.1Ð0.0° |
3028.2Ð0.4° |
_
|
|
|
#2 |
2 |
20gÐ0° |
20gÐ0° |
20gÐ135° |
1849.8Ð55.0° |
2707.7Ð7.4° |
||
|
|
3 |
20gÐ0° |
20gÐ0° |
20gÐ225° |
2260.1Ð352.8° |
2165.5Ð303.5° |
9.87gÐ179.9°, 19.66gÐ180.4° |
0.13gÐ14.9°, 0.37gÐ21.9° |
|
|
1 |
20gÐ 0° |
20gÐ 0° |
- |
2585.9Ð0.4° |
3081.8Ð0.7° |
_
|
|
|
#3 |
2 |
20gÐ0° |
20gÐ0° |
20gÐ135° |
1876.1Ð55.1° |
2732.7Ð8.3° |
||
|
|
3 |
20gÐ0° |
20gÐ0° |
20gÐ225° |
2347.5Ð353.8° |
2200.8Ð303.9° |
0.98gÐ180.3°, 19.24gÐ180.8° |
0.98gÐ173.6°, 0.81gÐ-19.4° |
Tỷ lệ giảm mất cân bằng của rotor cứng đạt lần lượt 99,2% và 97,3% cho thử nghiệm #1; 99,3% và 98,1% cho thử nghiệm #2; 95,1% và 95,9% cho thử nghiệm #3. Thực tế, khối lượng mất cân bằng còn lại tối đa là 0,98 g, đạt tỷ lệ giảm mất cân bằng trên 95%. Sai lệch khối lượng hiệu chỉnh, tức là mất cân bằng còn lại, nhỏ hơn khối lượng mất cân bằng cho phép tối đa ([m] = 1.76 g), thỏa mãn cấp chất lượng cân bằng G2.5 (ISO 1940/1 [10]) với sai số góc pha < ±1°.
4. Kết luận
Trong nghiên cứu này, các phân tích lý thuyết và kết quả thí nghiệm cho thấy, việc cân bằng rotor cứng bằng phương pháp hệ số ảnh hưởng có thể đáp ứng được yêu cầu về hiệu suất và độ chính xác. Quy trình đề xuất đã được minh họa qua một loạt thử nghiệm với rotor hai mặt phẳng. Hệ thống cân bằng được sử dụng trong thí nghiệm này được phát triển nhằm giúp việc cân bằng rotor trở nên dễ dàng và chính xác, đồng thời cho thấy khả năng chống nhiễu đo lường khá tốt. Một yếu tố quan trọng là cần phải tách tín hiệu tần số cơ bản từ tín hiệu hỗn hợp thu được bởi cảm biến trong quá trình đo dao động. Tỷ lệ giảm mất cân bằng có thể đạt trên 95%, chứng minh rằng quy trình này hiệu quả và thực tiễn. Đặc biệt, việc áp dụng phương pháp hệ số ảnh hưởng trên các máy cân bằng cho phép xác định mất cân bằng một cách nhanh chóng, chính xác và đáng tin cậy, có thể xem như một quy trình chuẩn trong việc hiệu chuẩn các máy cân bằng động mới trong sản xuất. Tuy nhiên, nghiên cứu hiện tại mới tập trung vào rotor cứng ở tốc độ cố định, chưa xem xét ảnh hưởng của biến dạng hoặc thay đổi tốc độ quay. Do đó, các nghiên cứu tiếp theo sẽ mở rộng sang rotor mềm, điều kiện vận hành biến đổi, để hoàn thiện mô hình đánh giá cân bằng động toàn diện hơn. Ngoài ra, chất lượng cân bằng động phụ thuộc nhiều vào hệ thống đo lường điện tử thường kèm theo nhiễu điện, chất lượng bề mặt ngõng trục, nơi tiếp xúc con lăn, liên quan đến nhiễu cơ học. Vì vậy, việc đánh giá độ không tin cậy về đo như độ không tin cậy chuẩn loại A (Type-A standard uncertainty), hay một số nguồn bất định (Type-B uncertainty) cũng cần được xem xét trong đo dao động ở các nghiên cứu tiếp theo.
Lời cảm ơn: Xin cảm ơn sự hỗ trợ về thời gian và cơ sở vật chất từ Trường Đại học Bách Khoa - Đại học Quốc gia TP. Hồ Chí Minh trong quá trình nhóm tác giả thực hiện nghiên cứu này.
Lê Đình Tuân1,2*, Trần Hải1,2, Đặng Vũ Bích Hạnh1,2
1Trường Đại học Bách Khoa
2Đại học Quốc gia TP. Hồ Chí Minh
(Nguồn: Bài đăng trên Tạp chí Môi trường số 7/2026)
Tài liệu tham khảo
1. Goodman, T. P., A least-square method for computing balance corrections. Trans. ASME, Journal of Engineering for Industry, 273-279 (1964).
2. Xiaoping Yu, General Influence Coefficient Algorithm in Balancing of Rotating Machinery. International Journal of Rotating Machinery, 10, 85-90 (2004).
3. Hassan, G. A., New approach for computer-aided static and dynamic balancing of rigid rotors. Journal of Sound and Vibration, 179(5), 749-761 (1995).
4. L. J. Everett, Optimal Two-Plane Balance Of Rigid Rotors. J. of Sound and Vibration, 208(4), 656 - 663 (1997).
5. M. Géradin, D.J. Rixen, Mechanical Vibrations: Theory and Application To Structural Dynamics. third ed. John Wiley and Sons, United Kingdom (2015).
6. Masoud K.-Ghartemani, B.-Teck Ooi, B. Alireza, Investigation of DFT-based phasor measurement algorithm. IEEE PES General Meeting, 1-6 (2010).
7. Edgar Gunter, Understanding amplitude and phase in rotating machinery. Vibration Institute 33 Annual Meeting, Williamsburg, VA, 1-20 (2012).
8. Rieger, N. F., Rotor Dynamics 2, Problems in Turbine Machinery. Wien: Springer Verlag, New York (1988).
9. Darlow, M., Balancing of high-speed machinery: Theory, methods and experimental results. Mechanical Systems and Signal Processing, J. Elsevier, 1 (1), 105-134 (1987).
10. ISO 1940/1, Balance Quality Requirements of Rigid Rotors. International Organization for Standardization (1973).